
Anfang Oktober hat Tesla den Betriebsschluss seines Robotaxi-Dienstes in Austin von 22 auf 23 Uhr verschoben. Man arbeite vor allem noch daran, nachts keine schwer erkennbaren Haustiere zu überfahren, schrieb Elon Musk dazu auf X. Es gehe „buchstäblich um graue Kätzchen auf grauem Asphalt im Dunkeln“. Teslas Robotaxis fahren nur mit Kameras. Bei Waymo trägt die neueste Fahrzeuggeneration 13 Kameras, 4 Lidare und 6 Radare, und der Dienst fährt rund um die Uhr.
Dahinter steht ein Grundsatzstreit, der die Autobranche seit Jahren spaltet. Musk hält zusätzliche Sensoren für einen Irrweg. Lidar und Radar machten ein Auto unsicherer, schrieb er im August 2025. Denn es sei offen, wem das System glauben solle, wenn die Sensoren den Kameras widersprächen. Waymo sieht es genau andersherum. Aus Sicht des Unternehmens liefern Lidar und Radar die nötige Redundanz, wenn die Kameras wenig erkennen. Beide Seiten haben ein Argument. Jeder Sensor übersieht etwas, das ein anderer erfassen würde, und jeder zusätzliche Sensor ist einer mehr, der den anderen widersprechen kann.
Dieser Streit erreicht gerade die humanoide Robotik. Das große Geld fließt dort bisher allerdings ins Gehirn, also in die KI-Modelle. Im Januar hat Skild AI 1,4 Milliarden Dollar für ein Modell eingesammelt, das nach eigener Darstellung jeden Roboter steuern soll. Den gesamten Markt für Roboterwahrnehmung schätzt der Bildverarbeitungskonzern Cognex derzeit auf 600 Millionen Dollar. Stimmt die Schätzung, dann ist eine einzige Finanzierungsrunde für ein Gehirn mehr als doppelt so groß wie der ganze Markt für Augen.
Am 6. Oktober war ich auf der VISION in Stuttgart, der Messe der Bildverarbeitungsbranche. Dort habe ich mit Firmen gesprochen, die Maschinen bessere Augen geben wollen. Zwei ihrer Ansätze könnten die Fronten im alten Streit zwischen Kamera und Lidar verschieben. Der eine ist ein Chip, der einzelne Lichtteilchen zählt, der andere ein Lidar, das auf einen einzigen Chip passt. Ich bin mit einer Frage von Stand zu Stand gegangen. Wenn die Kamera immer besser wird, reicht sie dann allein?
Ich habe fünf Dioptrien. Wenn ich keine Kontaktlinsen trage oder die Brille abnehme, ist mein Kopf derselbe und meine Hände sind dieselben, und trotzdem kann ich fast alles schlechter, weil schlechter ankommt, was das Gehirn verarbeiten soll. Kognitive und motorische Fähigkeiten können noch so hoch sein. Wenn der Eingang der Information beschränkt ist, wird alles dahinter schwer.
Bei einem Roboter ist es im Kern genauso. Sein Modell bekommt nur das, was die Sensoren liefern. Was sie nicht erfassen, kann es höchstens aus Erfahrung ergänzen, so wie wir im Dunkeln ahnen, wo der Lichtschalter sitzt. Das bleibt eine Vermutung.
Wir Menschen haben dem Roboter allerdings etwas voraus. Unsere Augen sind gewissermaßen ein Teil des Gehirns. Die Netzhaut gehört zum zentralen Nervensystem und sortiert vor, was sie aufnimmt. Was mehr als hundert Millionen Sinneszellen erfassen, verdichtet sie auf rund eine Million Nervenfasern. Auge und Gehirn sind zusammen entstanden und aufeinander abgestimmt. Beim Roboter wird beides getrennt entwickelt, oft von verschiedenen Firmen, und an der Nahtstelle geht viel verloren.
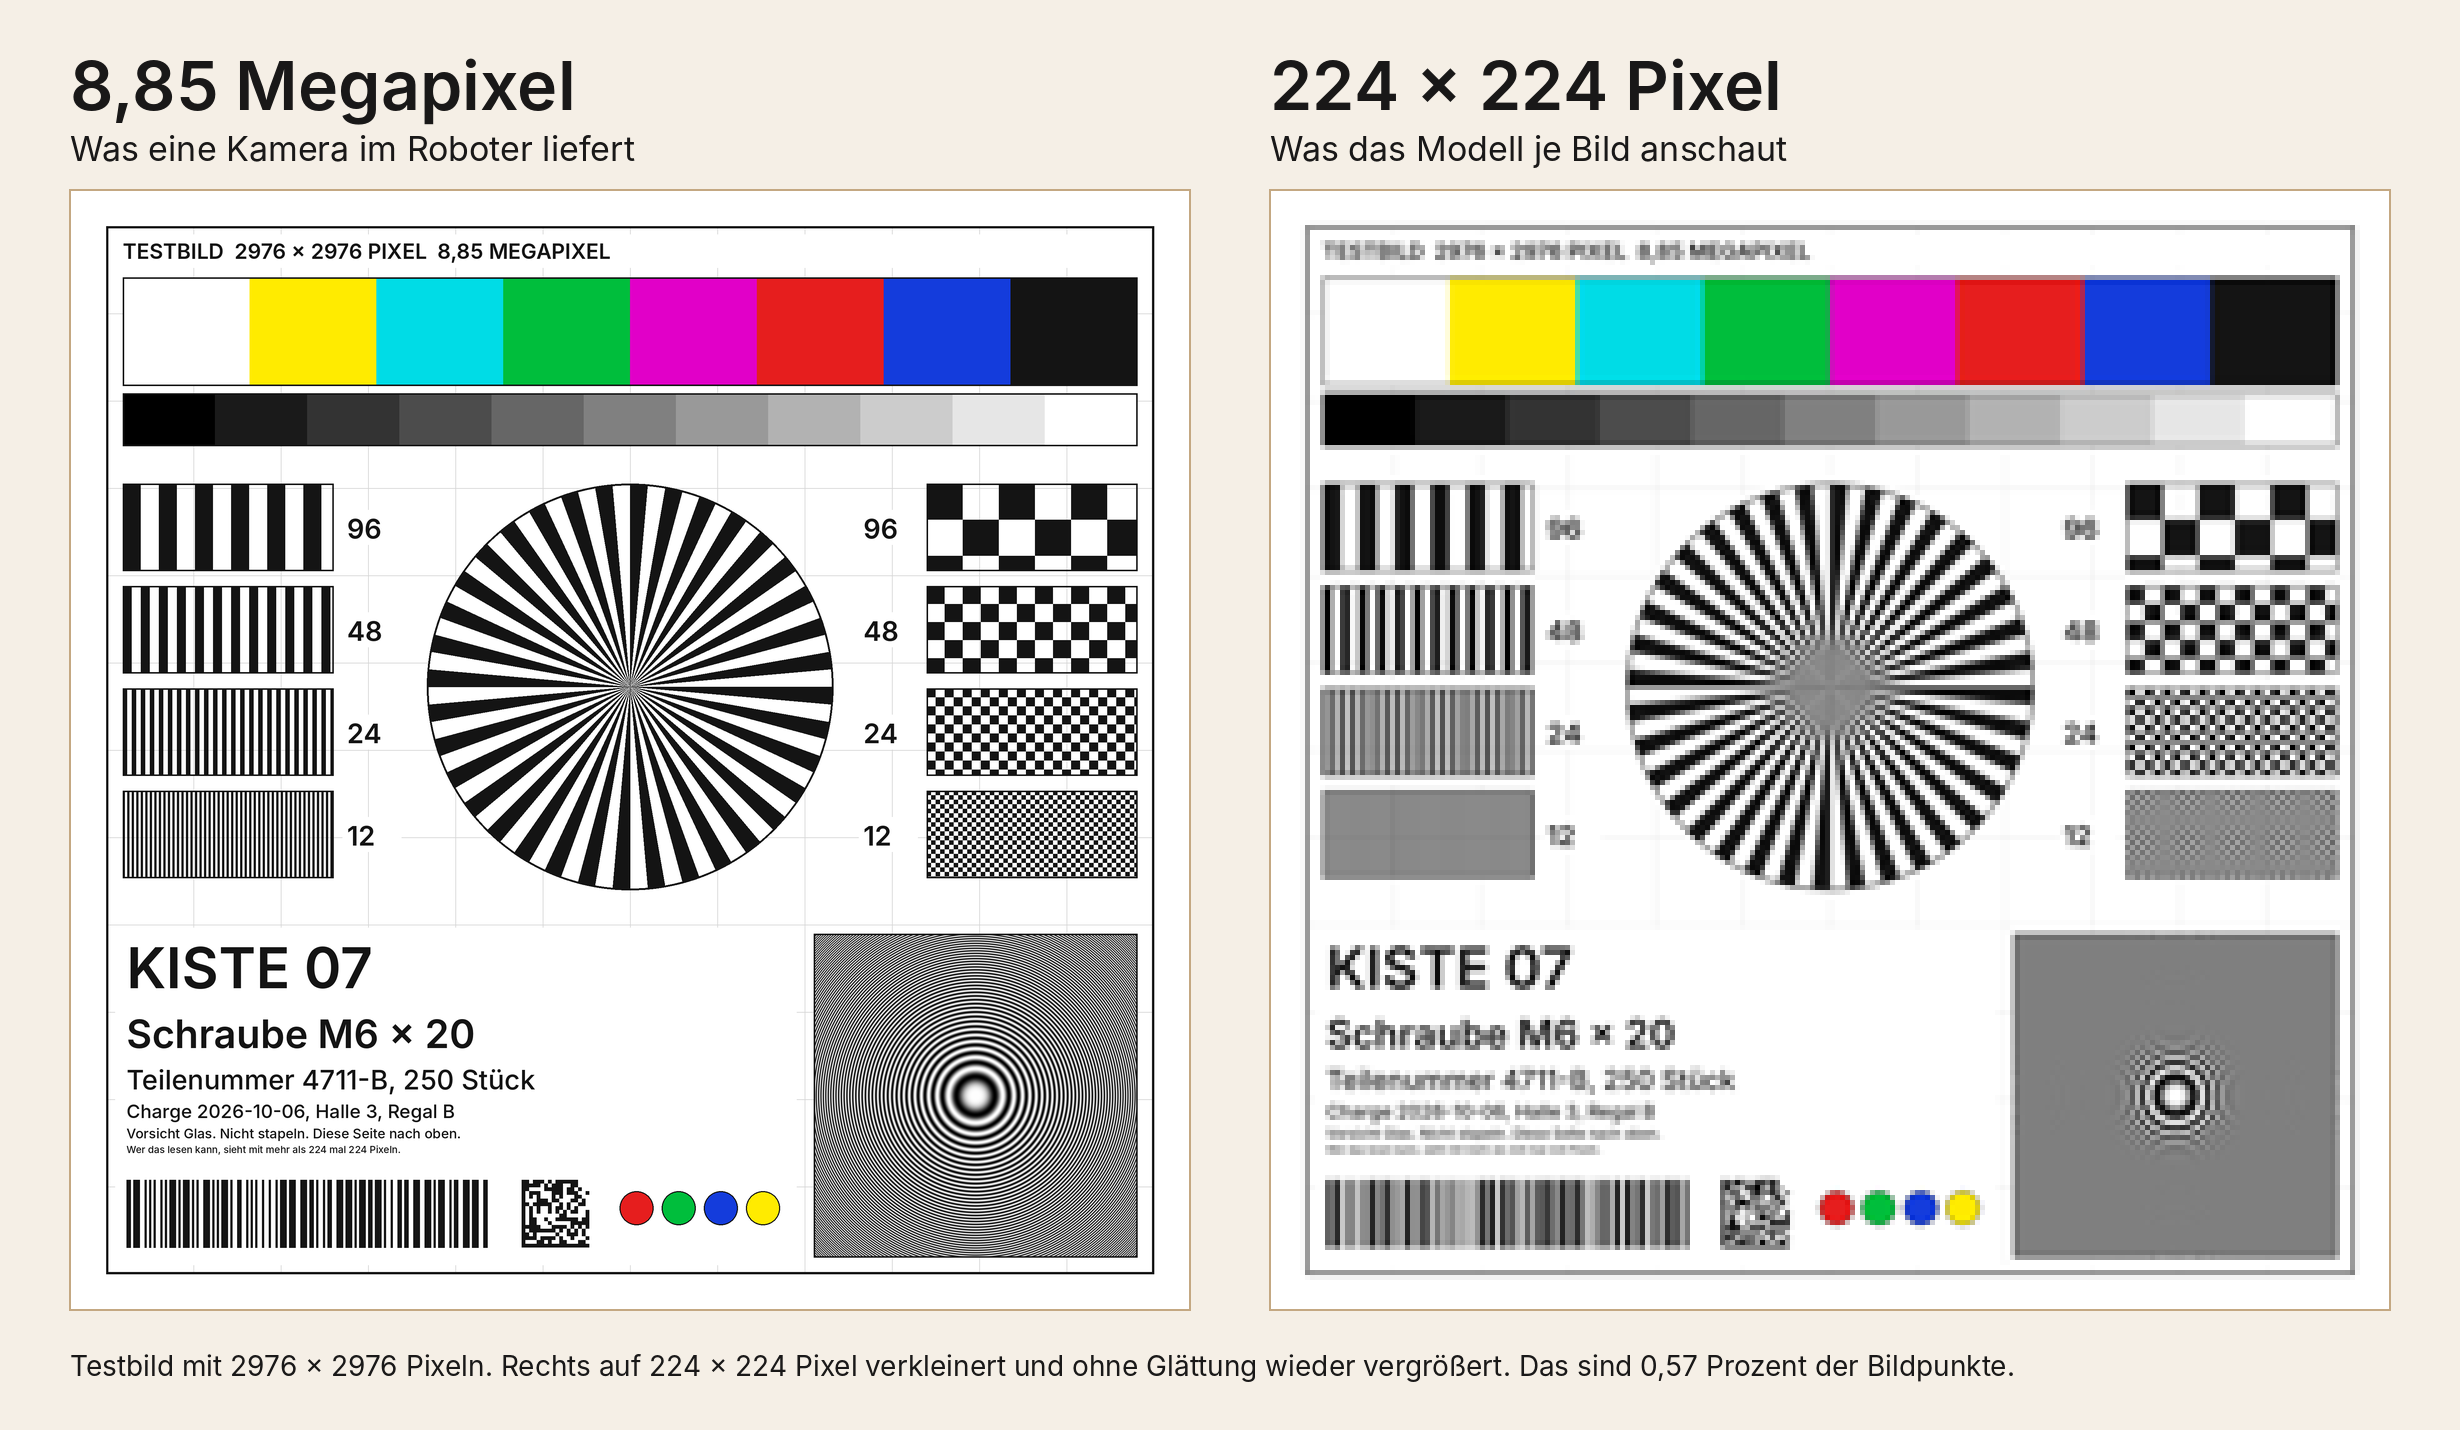
Am meisten überrascht hat mich bei der Recherche, wie wenig vom Bild im Gehirn ankommt. Soweit die Entwickler der großen Robotermodelle die Auflösung nennen, ist sie niedrig. OpenVLA, GR00T N1 von NVIDIA und π0.5 von Physical Intelligence arbeiten mit Bildern von 224 mal 224 Pixeln. So klein ist ein Vorschaubild in einer Fotogalerie. Zum Vergleich liefert jede der beiden Kameras im NEO von 1X 8,85 Megapixel. Ein Modell, das mit 224 mal 224 Pixeln arbeitet, behält davon weniger als ein Prozent.
Der Grund ist der Rechenaufwand. Jedes zusätzliche Pixel kostet Rechenzeit, beim Training und später im Roboter. Die Autoren von OpenVLA haben auch 384 mal 384 Pixel getestet. In ihren Tests schnitt das Modell damit nicht besser ab, das Training dauerte aber dreimal so lang. Mein Vergleich mit der Brille stimmt also nur halb. Die Kameras des Roboters liefern längst mehr, als sein Modell verarbeitet. Schärfere Kameras bringen deshalb vorerst wenig. Das ist das stärkste Argument derer, die Kameras und ein gutes Modell für ausreichend halten. An einer Grenze ändert aber auch das beste Modell nichts. Was im Bild gar nicht vorkommt, kann es nicht erkennen. Das graue Kätzchen auf grauem Asphalt bei Nacht ist genau dieser Fall.
Natürlich unterscheidet sich ein Roboter hier von uns. Wir haben zwei Augen im Kopf und sind auf sichtbares Licht angewiesen. Eine Maschine kann ihre Sensoren überall am Körper oder sogar im Raum tragen. Zudem kann sie ihre Umgebung selbst abtasten, mit Laserlicht, mit Funkwellen oder mit Schall.
Welche dieser Möglichkeiten sie braucht, hängt davon ab, was sie sehen muss, und das ist beim Humanoiden etwas anderes als beim Auto. Die Kameras eines Waymo erkennen nach Angaben des Unternehmens Fußgänger und Stoppschilder auf mehr als 500 Meter. Ein Humanoid arbeitet auf Armlänge. Daraus ergeben sich drei Aufgaben. Er muss sehen, was seine Hände tun, genau genug zum Greifen. Im Raum soll er sich zwischen Regalen, Glastüren und Menschen zurechtfinden, bei jedem Licht. Die höchsten Anforderungen stellt die dritte. Die Menschen neben sich muss er so sicher erkennen, dass er rechtzeitig stehen bleibt. Für all das hat er wenig Platz und wenig Strom, denn Sensoren, Rechner und Akku trägt er selbst.
Dass Sensoren überall am Körper sitzen können, nutzen die Hersteller längst. Figure baut beim Figure 03 eine Kamera in jede Handfläche, weil den Kameras im Kopf die Sicht versperrt ist, sobald die Hand in einen Schrank greift.
Das eine Lager setzt allein auf Kameras und ein starkes Modell, so wie Tesla im Auto. Figure und 1X nennen für das Sehen keinen anderen Sensor. Das andere Lager gibt dem Roboter zusätzlich Sensoren mit, die ihre Umgebung selbst abtasten. Der aktuelle Digit von Agility trägt neben Kameras ein Lidar, und Unitree hat seinen ersten Humanoiden, dem H1 und dem G1, ein 3D-Lidar mitgegeben.
Die Kamera ist in beiden Lagern gesetzt. RealSense steckt nach eigener Schätzung in rund 80 Prozent aller humanoiden Roboter. Deren Tiefenkameras sind allerdings mehr als eine klassische Kamera. Sie werfen ein für uns unsichtbares Infrarotmuster auf die Szene, damit sich Entfernungen auch an einer kahlen Wand oder bei wenig Licht bestimmen lassen. Sie bringen also schon eigenes Licht mit.
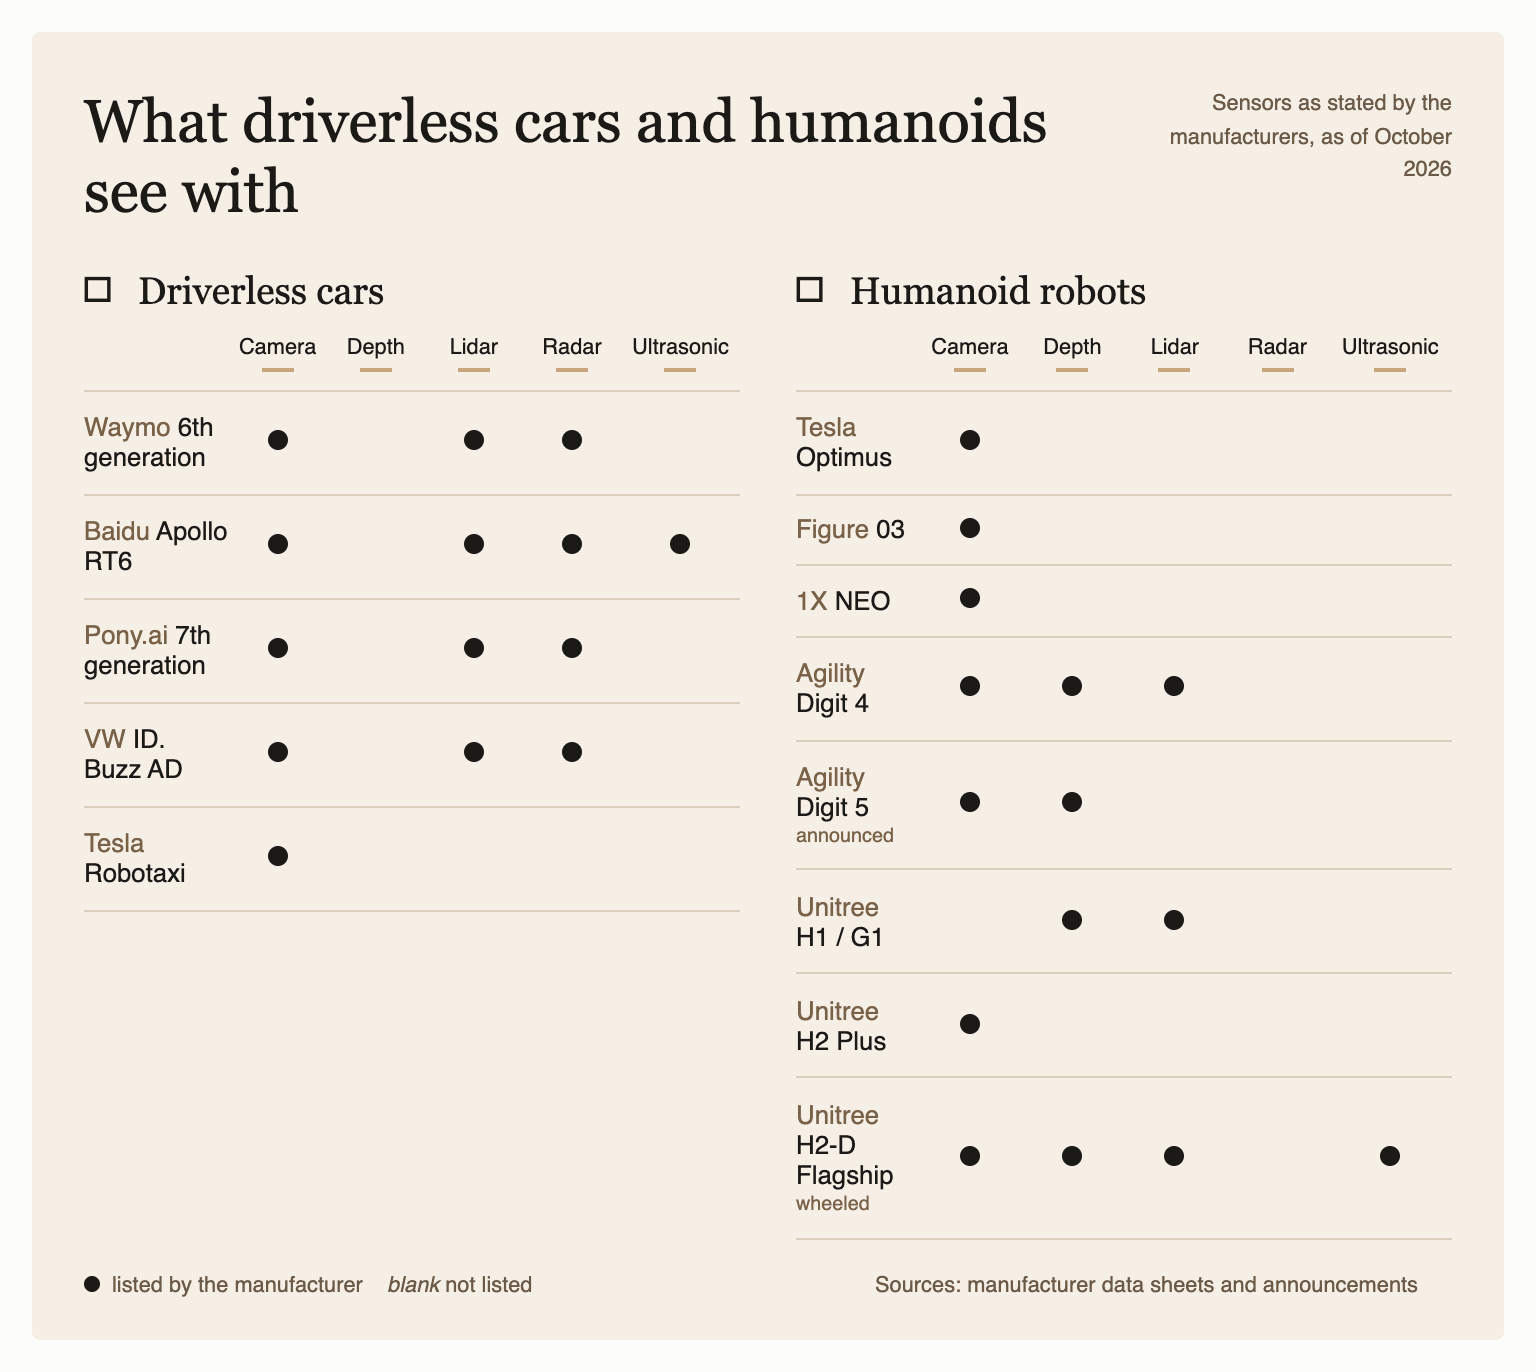
Welche Sensoren Autos und Humanoide tragen, nach Angaben der Hersteller, Stand Oktober 2026
Bei der Arbeit mit den Händen spricht fast alles für die Kamera. Dafür gibt es drei Gründe. Der erste liegt im Modell selbst. Die großen Robotermodelle sind aus Bild-Sprach-Modellen hervorgegangen, die mit Bildern und Texten aus dem Internet trainiert wurden. Sie erwarten deshalb Kamerabilder als Eingabe, und auch für das weitere Training gibt es davon mit Abstand das meiste Material, bis hin zu Videos von Menschen bei der Arbeit. Der zweite Grund ist, dass ein Kamerabild zeigt, was etwas ist. Farbe, Beschriftung und Material lassen sich aus einem Bild ablesen. Lidar und Radar messen vor allem, wo etwas ist. Der dritte Grund ist praktischer Natur. Eine Kamera ist klein und sparsam genug für eine Handfläche.
Die Kamera hat auch Schwächen. Entfernungen muss sie errechnen, statt sie zu messen, und schnelle Bewegungen verwischen im Bild. Für schnelle Bewegungen gibt es die Event-Kamera. Bei ihr meldet jeder Bildpunkt einzeln, wenn sich seine Helligkeit ändert. Weil sie keine ganzen Bilder belichtet, verwischt kaum etwas, und sie kommt mit sehr hellen und sehr dunklen Stellen in derselben Szene zurecht. Eingesetzt wird sie bisher vor allem in der Forschung, etwa an schnellen Drohnen. Ihr Preis ist, dass sie kein gewohntes Bild liefert. Was sich nicht bewegt, erzeugt kein Signal, und die Software dahinter muss eigens für sie geschrieben werden. Vor allem aber braucht die Kamera Licht. Das ist Musks Problem mit dem Kätzchen.
Die interessanteste Antwort auf die Dunkelheit ist der SPAD, kurz für Single-Photon Avalanche Diode. Ein solcher Sensor zählt einzelne Lichtteilchen und hält fest, wann sie eintreffen. Canon hat einen gezeigt, der Fußgänger auf 120 Meter Entfernung bei 0,1 Lux erkennt. Nach Canons Angaben ist das etwa halb so hell wie eine Vollmondnacht.
Mit Sebastian Bauer, dem Chef von Ubicept, habe ich mich auf der VISION unterhalten. Die Firma entwickelt die Software, die aus SPAD-Daten Bilder macht, mit denen eine Maschine arbeiten kann. Eine herkömmliche Kamera muss sich bei wenig Licht entscheiden. Belichtet sie lange, verwischt die Bewegung, belichtet sie kurz, rauscht das Bild. Ein SPAD zählt die Lichtteilchen einzeln, und Bauer sagt, damit lasse sich dieser Zielkonflikt auflösen. Im Interview geht er noch weiter. SPAD mache Kameras ohne eigene Lichtquelle so viel leistungsfähiger, dass aktive Sensoren wie Lidar in manchen Anwendungen im Auto seltener nötig oder sogar überflüssig werden könnten.
Für das Kamera-Lager wäre das eine gute Nachricht. Aber auch ein SPAD braucht ein paar Lichtteilchen, die er zählen kann. Wo keine da sind, muss er eigenes Licht mitbringen, und Ubicept beschreibt, wie derselbe Sensor dann mit einem Lichtpuls Entfernungen misst. Ab diesem Punkt arbeitet er wie ein Lidar.
Die Lidarhersteller sehen es andersherum. Wenn sich eine Maschine im Raum zurechtfinden soll, ist Lidar heute die Standardlösung. Der Sensor sendet eigenes Laserlicht aus, misst, wie lange es zurück braucht, und liefert Entfernungen direkt, im Dunkeln genauso wie bei Tageslicht. Am Preis scheitert das nicht mehr. Unitree verkauft sein eigenes Lidar für 419 Dollar.
Seine Schwächen hat das klassische Lidar an drei Stellen. Glas halten günstige Lidare für leeren Raum, weil der Laserstrahl hindurchgeht. Kameras ergeht es nicht besser, denn sie sehen meist, was hinter der Scheibe liegt. Staub, Rauch und Nebel streuen das Laserlicht, so wie sie auch einer Kamera die Sicht nehmen. Außerdem misst ein Lidar nur, wo etwas ist. Ob sich etwas bewegt, ergibt sich erst aus dem Vergleich mehrerer Messungen. Bei der Navigation lässt sich manches davon per Software ausgleichen.

Für ein günstiges Lidar ist eine frisch geputzte Glastür leerer Raum.
An einer vierten Stelle tut sich gerade viel. Lange lieferte ein Lidar nur Punkte und kein Farbbild. Im Mai hat Ouster ein Lidar vorgestellt, das Farbe und Entfernung mit demselben Chip aufnimmt. Die Detektoren in Ousters Chip sind SPADs, also dieselben Bauteile wie im Abschnitt davor. Ouster nennt als Ziel, Kameras überflüssig zu machen. Kamera- und Lidarhersteller setzen damit auf dasselbe Bauteil, und jede Seite traut sich zu, die andere zum Teil zu ersetzen.
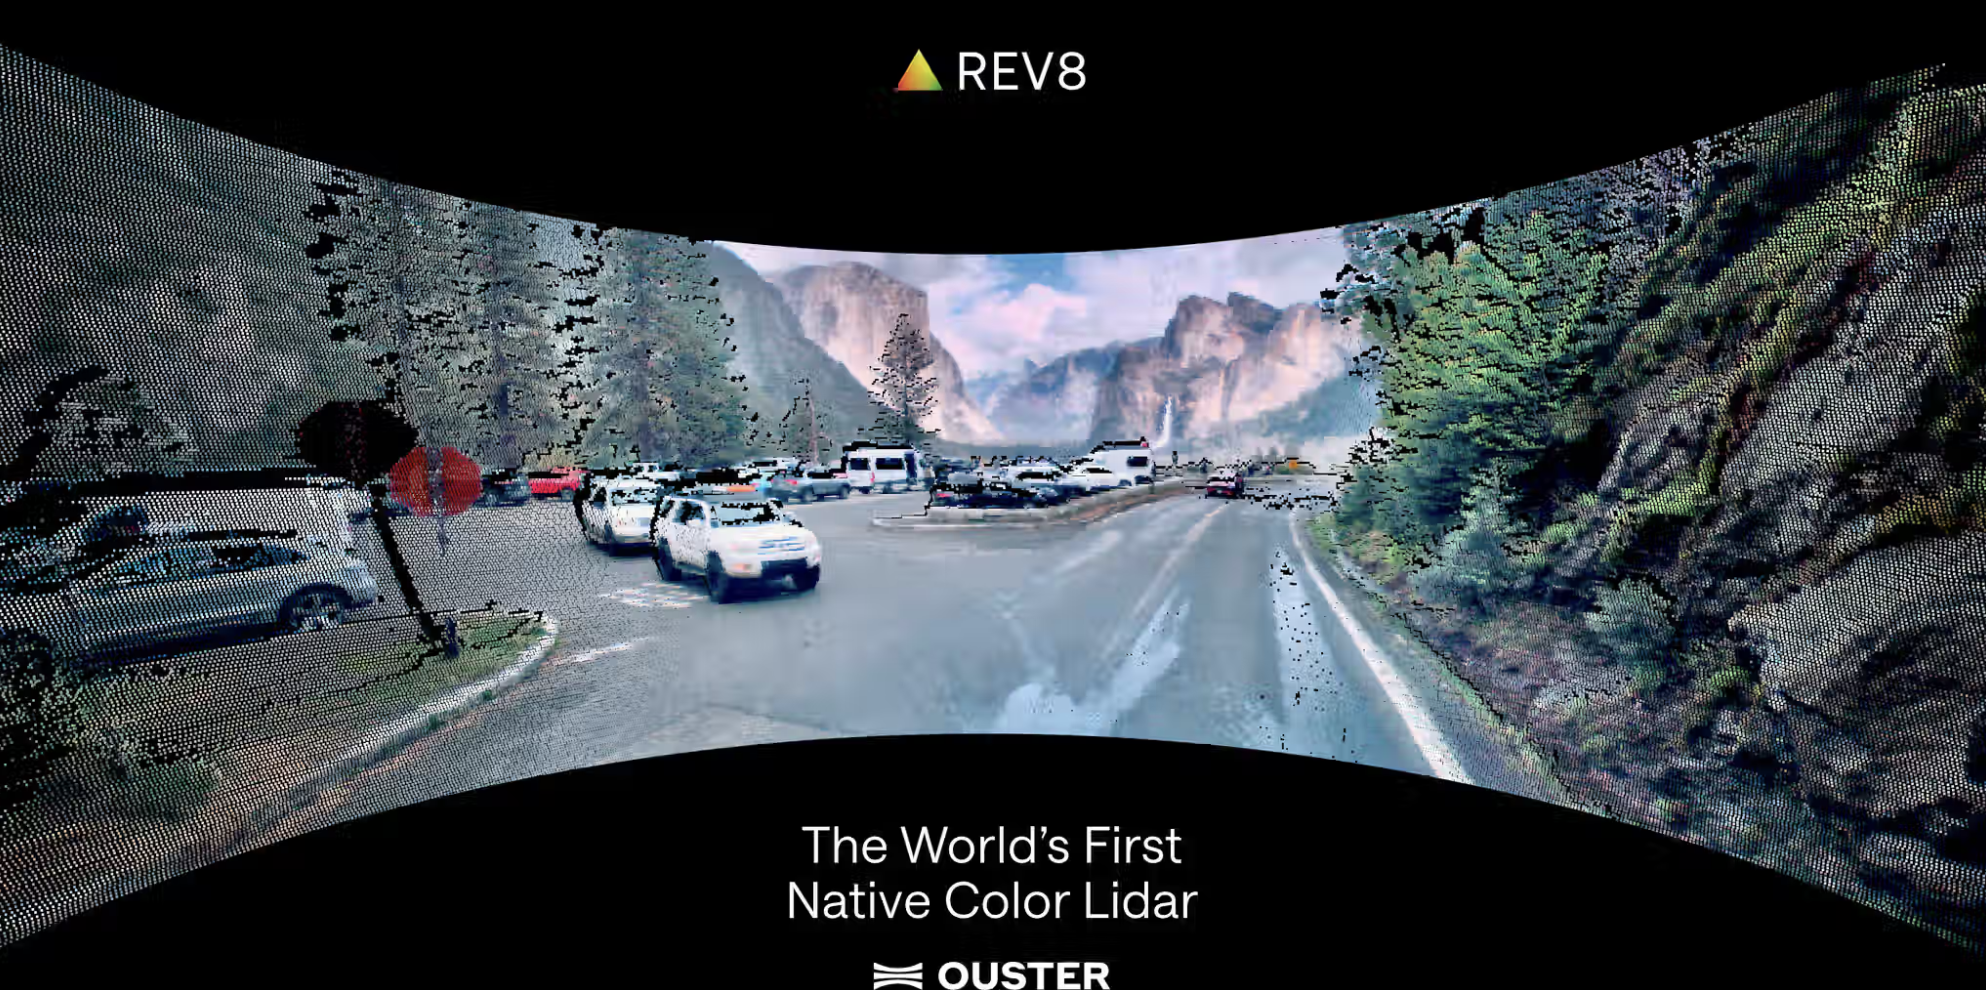
So sieht die Welt für ein Lidar aus, das Farbe gleich mitmisst. Bild: Ouster
Einen anderen Weg geht Lidwave aus Jerusalem. Mit Mitgründer und Firmenchef Yehuda Vidal habe ich auf der Messe gesprochen. Der Sensor der Firma liest in einer einzigen Messung ab, wie weit etwas weg ist und wie schnell es näher kommt oder sich entfernt. Ein herkömmliches Lidar schickt einen Lichtpuls los und stoppt die Zeit, bis er zurückkommt. Lidwave behandelt das Licht als Welle. Der Sensor überlagert das zurückkehrende Licht mit einem Teil des eigenen Laserlichts. Aus dieser Überlagerung liest er neben der Entfernung auch die Geschwindigkeit ab, über den Doppler-Effekt, so wie es ein Radar mit Funkwellen tut. Vidal nennt das eine im Kern neue Idee. Ein Roboter sieht damit sofort, ob ein Mensch auf ihn zukommt, ohne wie ein klassisches Lidar mehrere Messungen vergleichen zu müssen. Nach Angaben der Firma erfasst der Sensor wie der von Ouster auch Farbe, sodass jeder Punkt Farbe, Entfernung und Geschwindigkeit trägt. Weil der Empfänger nur auf Licht reagiert, das zum eigenen Laser passt, blenden ihn Sonnenlicht und Gegenlicht nicht. In den eigenen Tests der Firma sieht er auch durch Nebel und Staub weiter. Laser, Verstärker und Detektor sitzen auf einem einzigen Chip, der sich wie andere Halbleiter in großer Stückzahl fertigen lässt. Damit fällt ein großer Teil der Fertigungskomplexität heutiger Lidare weg. Nach eigenen Angaben verkauft Lidwave seine Sensoren bereits, sie sind bei vielen Dutzend Kunden im Einsatz. Das Modul für die Serienfertigung soll 2027 kommen.
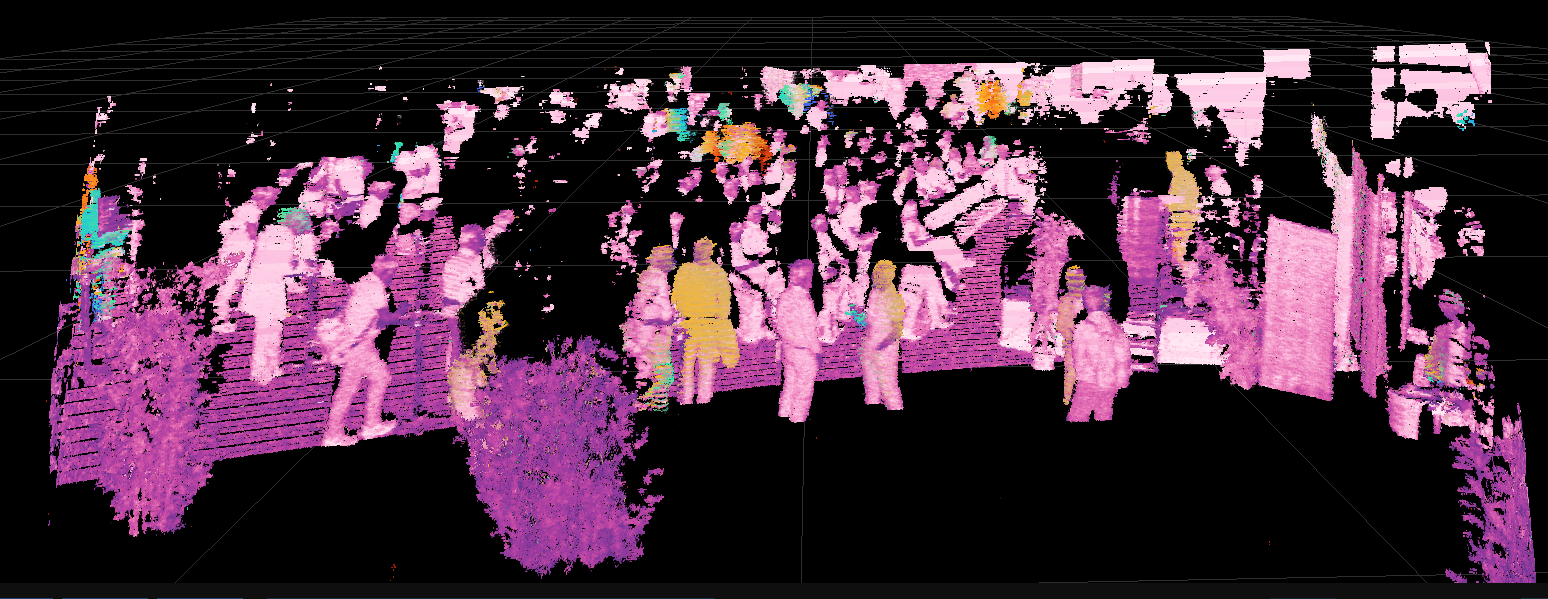
Bild: Lidwave
Radar und Ultraschall sind die beiden Sensoren, die Tesla aus seinen Autos entfernt hat. Waymo hat das Radar behalten. Radar gehört seit Jahren zur Fahrerassistenz. Imaging-Radare gehen einen Schritt weiter. Sie lösen ihre Umgebung so fein auf, dass aus den Echos ein räumliches Bild entsteht. Geschwindigkeit messen sie direkt über den Doppler-Effekt, bis hin zu kleinen Bewegungen. Staub, Rauch und Nebel durchdringen sie weitgehend, und Dunkelheit spielt für Funkwellen keine Rolle. Kamerabilder der Menschen, die sie erfassen, liefern sie nicht. Ihre Grenze ist die räumliche Auflösung. Konturen zeichnet ein Radar längst nicht so scharf wie eine Kamera oder ein Lidar, und es braucht aufwendige Signalverarbeitung, um aus den Echos einzelne Objekte zu trennen.
Ultraschall ist der Parksensor in der Stoßstange. Er sendet Schall aus und misst, wie lange das Echo zurück braucht. Das funktioniert im Staub und im Dunkeln, und die Sensoren sind günstig. Ihre Reichweite ist kurz, typischerweise bis etwa zwei Meter, und sie erkennen weit weniger Details als eine Kamera. In Robotern taucht Ultraschall bisher dort auf, wo Hindernisse nah sind, in Mährobotern, in fahrerlosen Transportfahrzeugen und im Fahrwerk der Topversion von Unitrees H2-D auf Rädern.
Hier trifft Musks Einwand am härtesten. Wenn Radar oder Ultraschall etwas melden, das die Kameras nicht sehen, wem soll das System dann glauben?
Welchem Sensor das System glaubt, zählt am meisten, wenn ein Mensch neben dem Roboter steht. Digit von Agility arbeitet nach Angaben des Herstellers in einer abgesperrten Zelle hinter Barrieren. Sein Nachfolger Digit 5, im September angekündigt, soll ab 2027 ohne diese Barrieren dicht neben Menschen arbeiten, und Agility meldet dafür mehrjährige Aufträge über mehr als 300 Millionen Dollar. Die Antwort der Firma auf Musks Frage ist das Gegenteil seiner eigenen. Digit 5 erkennt Menschen nach Agilitys Worten mit „mehreren Sensortechnologien“, und eine „unabhängige Sicherheitssteuerung überwacht die Reaktion von Digit“, sobald jemand einen sicheren Abstand unterschreitet. Agility nimmt die zusätzlichen Sensoren in Kauf und damit auch die Frage, welchem davon zu glauben ist. Welche Sensoren das sind, sagt die Firma nicht.
Die Idee ist so alt wie die funktionale Sicherheit selbst. An Industriemaschinen läuft die Sicherheitssteuerung seit Langem getrennt von der eigentlichen Steuerung. Synapticon, ein Hersteller von Antrieben und Sicherheitselektronik bei Stuttgart, arbeitet daran seit 2024 für Humanoide. In der Architektur von Synapticon ist die KI-gestützte Szenenanalyse klar vom deterministischen Sicherheitskreis getrennt.
Sonair aus Norwegen geht die Sicherheit von der Sensorseite an. Der ADAR-Sensor der Firma baut aus Ultraschall ein räumliches Bild der Umgebung. Nach Angaben von Sonair ist er kompakt genug für den Einbau in einen Humanoiden. Seine Grenze ist die Reichweite, für die Sicherheitsfunktion sind es fünf Meter.
Die Frage Kamera, Lidar oder Radar stammt aus der Autobranche, und dort geht es um eine einzige Aufgabe, das Fahren. Ein Humanoid hat mehrere Aufgaben, und für jede fällt die Antwort anders aus. Für die Hände ist die Kamera kaum zu schlagen. Um sich bei jedem Licht im Raum zurechtzufinden, reicht sie allein nicht, und Lidar ist gesetzt. Agility und Synapticon halten die Sicherheit vom Modell getrennt. Auf welchen Sensor sich diese Sicherheit stützen soll, ist noch offen.
Gleichzeitig verschwimmen die Grenzen zwischen den Sensoren. Kamera- und Lidarhersteller setzen auf denselben Chip. Ich kann mir deshalb gut vorstellen, dass in einem Humanoiden am Ende eine Mischung von Sensoren steckt, die heute noch niemand so verbaut. In einem Punkt hat Musk recht. Umsonst gibt es diese Mischung nicht, denn jeder zusätzliche Sensor kostet Strom und Rechenzeit und muss mit den anderen abgestimmt werden.
Mich interessiert, wie du das siehst, wenn du solche Maschinen baust oder in deine Halle holen willst. Bei welcher Aufgabe reicht dir die Kamera nicht mehr aus?
Über Marc Eyrich: Externer Kommunikationsleiter für Unternehmen in Physical AI und Robotik, der selbst mit anpackt, aus der Region Stuttgart. Er kommt aus dem Film und hat Werbespots fürs Fernsehen inszeniert. Seit über zehn Jahren macht er Markenkommunikation für Tech-Unternehmen, zuletzt inhouse in der Robotik. Heute führt er Lucent und hilft Physical-AI-Unternehmen dabei, den Wert dessen zu vermitteln, was sie bauen.